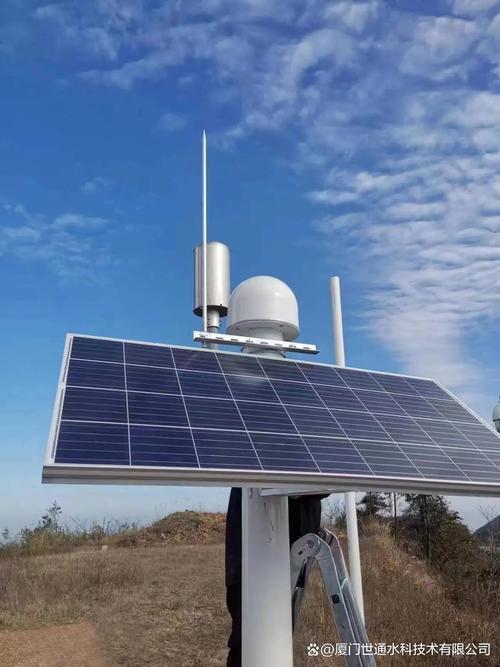
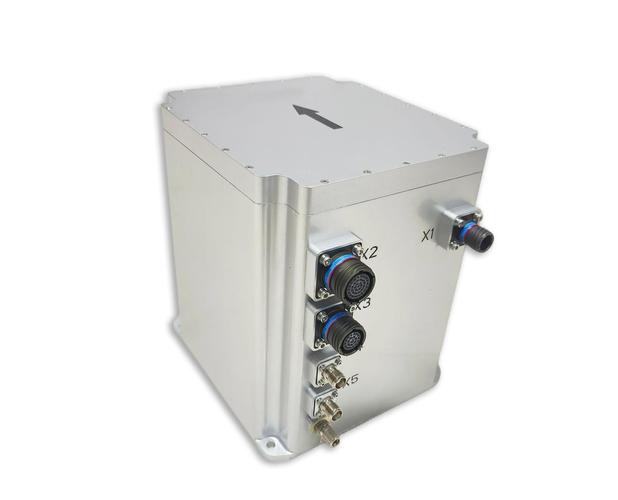
惯性导航系统在导航与测控系统安装工程中的关键技术与实施要点
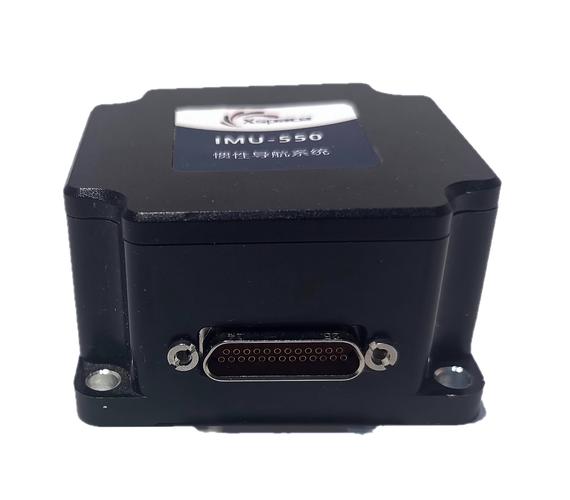
惯性导航系统(INS)是一种完全不依赖外部信息、以牛顿力学为基本原理的自主式导航系统,通过测量加速度和角速度来推算载体的位置、速度和姿态。在导航与测控系统安装工程中,惯性导航系统因其自主性、连续性和抗干扰能力,占据着不可替代的核心地位。本文将围绕系统组成、安装工艺、测控集成及工程实施要点展开论述,为相关工程技术人员提供参考。
一、惯性导航系统的基本组成与工作原理
惯性导航系统通常由惯性测量单元(IMU)、导航计算机、控制显示单元及电源模块等组成。其中,惯性测量单元包含三个正交安装的陀螺仪和三个正交安装的加速度计,分别用于测量载体相对惯性空间的角速度和线加速度。根据安装方式不同,可分为捷联式惯导系统(SINS)和平台式惯导系统(GINS)。捷联式系统将惯性器件直接固联在载体上,由计算机完成“数学平台”的解算,具有结构简单、体积小、可靠性高的特点,已成为当前主流方案。
其基本工作原理是:陀螺仪输出角速度信息,经姿态解算得到载体的姿态矩阵;加速度计输出比力信息,经姿态矩阵变换到导航坐标系后,扣除重力影响并进行一次积分得到速度,二次积分得到位置。整个过程不依赖GPS、北斗等外部信号,可在水下、地下、电磁静默等环境中持续提供导航参数。
二、导航与测控系统安装工程中的惯导安装要求
惯性导航系统的安装质量直接影响导航精度,因此安装工程必须严格遵循工艺规范。
(1)安装基座要求。惯导设备通常安装在载体(如飞机、舰船、车辆、火箭)的基准平面上,该基座应具有足够的刚度,避免因振动、变形引入测量误差。安装面的平面度、与载体基准轴的平行度或垂直度需满足设计要求,一般控制在角秒级。
(2)减振与隔振。惯导对振动和冲击敏感,安装时应配置专用减振器。减振器的选型需根据载体的振动频谱特性,综合考虑固有频率和阻尼比,避免共振放大。对于高精度军用惯导,还需进行减振器三向刚度匹配试验。
(3)对准与标定。惯导安装前需完成陀螺仪和加速度计的标定,安装后需进行系统级对准。初始对准分为粗对准和精对准两个阶段,粗对准利用重力矢量和地球自转角速度矢量确定姿态矩阵,精对准通过卡尔曼滤波进一步估计失准角。对准过程中应避免外界振动、温度突变和电磁干扰。
(4)电缆布线与接地。惯导与其他测控设备之间的电缆应采用屏蔽双绞线,并远离动力电缆,防止电磁耦合引入噪声。接地系统应采用单点接地,确保信号参考电位稳定。所有接插件须有防松动措施,防止振动环境下接触不良。
三、惯导与测控系统的集成与数据融合
在现代导航与测控系统中,惯导通常与卫星导航、多普勒雷达、星敏感器、里程计等组成组合导航系统。安装工程中需重点解决以下问题:
(1)时间同步。组合导航要求各传感器数据严格时间同步,通常采用秒脉冲(1PPS)和IRIG-B码进行授时,同步误差需控制在毫秒甚至微秒量级。工程实施时应核算电缆延迟和信号处理延迟,必要时进行时延补偿。
(2)杆臂补偿。惯导与卫星导航天线、测控天线等设备安装位置不同,载体的角运动会在不同设备间产生杆臂效应,必须在导航解算中补偿杆臂。杆臂测量通常采用全站仪或激光跟踪仪,精度需优于毫米级。
(3)坐标系定义与统一。整个测控系统涉及载体坐标系、导航坐标系、地理坐标系和地心坐标系等多种坐标系,惯性器件的安装角需准确标定,确保各传感器在同一基准下进行数据融合。
(4)信息交互与接口配置。惯导与测控计算机之间一般通过RS-422、CAN、1553B或以太网等总线进行数据通信,安装工程中需核对通信协议、波特率、数据帧格式及校验方式,确保数据链稳定可靠。
四、安装完成后的测试与性能验收
惯导系统安装完成后,应进行以下测试与验收:
(1)静态测试。通电预热后,检查自检信息、零偏稳定性、输出噪声等。载体静态条件下,惯导输出的位置漂移应符合技术指标要求。
(2)动态测试。结合转台、跑车或飞行试验,与高精度基准(如差分GPS、光电经纬仪)进行对比,评估速度、位置和姿态精度。
(3)环境适应性试验。包括高低温、振动、冲击、湿热、电磁兼容等试验,验证惯导在复杂环境下的可靠性和精度保持能力。
(4)组合导航联调。打通卫星导航、测控链路与惯导的全数据流程,验证组合导航的松组合、紧组合或深组合模式切换是否正常,故障隔离与重构功能是否有效。
五、工程实施中的常见问题与解决措施
在实际安装工程中,常见的惯性导航系统问题及解决办法包括:
- 初始对准超差。原因多为基座晃动或温度未稳定,可延长预热时间、增加隔振或采用更为鲁棒的对准算法。
- 航向漂移大。通常与陀螺标度因数非线性或磁场干扰有关,应复测陀螺参数并对电磁环境进行整改。
- 通信丢包。检查电缆屏蔽层接地和终端匹配电阻是否规范,适当降低传输速率直至误码率达标。
- 组合导航发散。需检查杆臂、时间同步和卡尔曼滤波器参数设置,必要时在线重置协方差阵。
六、
惯性导航系统作为自主导航的核心设备,其安装质量直接决定了导航与测控系统的整体性能。安装工程涉及机械、电气、控制、信息等多学科内容。随着微机电(MEMS)惯导、光纤陀螺惯导和芯片级惯导的成熟,安装接口和集成方式将更加标准化、模块化。工程人员应严格按照规范施工,注重关键工序质量控制,加强全过程测试验证,以确保惯性导航系统在各种复杂环境中充分发挥性能,实现精确、可靠、连续的导航与测控。
如若转载,请注明出处:http://www.52meihualuo.com/product/40.html
更新时间:2026-10-22 01:00:14